jueves, 19 de mayo de 2011

Cambios a NX-BOT

English
We are planning to redesign the mechanics of NX-BOT. First of all, we will use new motors in order to increase the actual velocity of the robot, and also set up a new encoder system, increasing its resolution and using it on a quadrature configuration to establish the direction of wheel rotation.

The motors
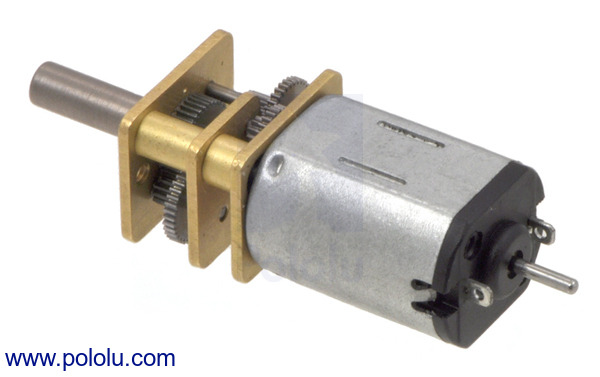
The following motors have been selected from our supplier Pololu. More information here.


Specifications
  • 298:1 reduction.
  • 100 RPM.
  • 6.5 kg/cm Torque.
  • 1.6A Stall current.
  • extended Shaft for the location of the encoder.

The encoders
We are planning to use two digital Hall effect sensors for each motor. The sensor reference is A3212EUA.

 Specifications
  • 1192 pulses/rev
  • Quadrature configuration

More information coming soon...

Español
Estamos en planes de rediseñar la parte mecánica de NX-BOT. Primero pensamos realizar unos cambios en los motores y encoders del robot, el primer caso para lograr mayores velocidades, y el segundo caso para aumentar la resolución de los encoders actuales (360 pulsos/rev), y utilizar una configuración en cuadratura para establecer la dirección de giro. 

Los motores
En estos momentos hemos seleccionado los siguientes motores del proveedor Pololu. aquí.


Características técnicas:
  • Reducción 298:1.
  • 100 RPM.
  • Torque: 6.5 kg/cm.
  • Corriente Stall: 1.6A.
  • Shaft extendido para colocar un encoder.

Los encoders
En cuanto a los encoders, se planea utilizar sensores de efecto Hall de salida digital, específicamente la referencia A3212EUA.
Se logran 1192 pulsos por revolución, más de tres veces la resolución actual de nuestros encoders.

Más información próximamente...

sábado, 20 de noviembre de 2010

Formation Tasks results // Resultados de tareas de formación

English
The following video shows the results of the project "Maintenance and automatic change of formation". The results are condensed in the paper "Formation control of cooperative robots with limited sensing using a virtual robot as reference", presented in the Latin American Robotics Symposium 2009. It can be found in this link.

Español
El siguiente video ilustra los resultados del proyecto "Mantenimiento y cambio automático de formaciones". Se ha publicado un articulo en inglés "Formation control of cooperative robots with limited sensing using a virtual robot as reference", que fue presentado en el LARS 2009 (Latin American Robotics Symposium). El artículo puede ser descargado a través de este link.

Vision-based navigation // Navegación por visión

English
An approach of vision-based navigation using vanishing point detection and a reactive behavior implementing potential fields. This strategy is useful in structured environments. The vanishing point behaves as an attractor to the system. The image processing task is done by using Canny Filter for border detection, Hough transform for line recognition, and a cost function for evaluating the crossing points of the lines.

Español
Un enfoque de navegación reactiva utilizando visión, específicamente detectando el punto de fuga de la imagen. Esta estrategia es útil en entornos estructurados, donde es sencillo localizar el punto de fuga en pasillos. La navegación es implementada utilizando campos de potencial, en donde el punto de fuga se comporta como un atractor para el sistema.


Paper

viernes, 21 de marzo de 2008

Automatic change of formation - width change // Cambio automático de formación, variación del Ancho

English
In this experiment, the obstacles are defined as red color regions. The color regions are located in the global plane of the robots by using image processing. As it can be seen in the video, the obstacle configuration in the environment simulates a corridor of parallel walls. As the square formation of the robots is wider than the corridor, the group of robots automatically change its formation, in this case by varying its width. If the width change is not sufficient for navigating through the corridor, a change to another formation is autonomously applied by the multi-robot system.

Español
Este es uno de los cambios de formación probados. La localización de obstáculos se realiza mediante visión artificial, para ello se utilizan regiones de color rojo. Se observa que la organización de los obstáculos en el entorno semeja un pasillo de paredes paralelas. Ya que el grupo de robots lleva una formación que presenta un ancho mayor que la del espacio existente en el pasillo, y por lo tanto no podría pasar a través de él, los robots cambian automáticamente y de manera autónoma su formación. Existen dos cambios de formación. El primero es variar el ancho de la formación únicamente. Si con este cambio nos es suficiente superar las restricciones del entorno, se intentará entonces realizar otro cambio, pero en éste se varía la disposición geométrica de la formación, es decir, pasaría de fila a flecha, por ejemplo. En el video se observa que los robots avanzan en formación cuadrado. Ya que para atravesar el pasillo no es necesario un cambio a otra formación, sino que pueden variar únicamente el ancho, al pasar a través del pasillo toman una formación cuadrado más estrecha, y cuando salen, vuelven a la formación anterior.

martes, 4 de marzo de 2008

Row formation // Formación Flecha

English

Another example of formation maintenance. Row formation is similar to square formation, only differs in the position of the two robots on the front, which are closer to each other.

Español
Última formación probada, la formación flecha, que es similar al cuadrado, sólo que los robots del frente se encuentran más cerca entre si.


En una próxima entrega se mostrarán videos de la formación evadiendo un obstáculo sencillo, y también un cambio automático de formación debido a las restricciones del entorno.

domingo, 2 de marzo de 2008

More formation maintenance videos: Row and Column // Más videos de Formaciones: Fila y Columna

English

Other formation maintenance cases, Row and Column. The stability results are quite satisfactoring.

Español

Otros casos de mantenimiento de formación, fila y columna. Los resultados de estabilidad son bastante satisfactorios.


Para una próxima ocasión mostraremos la última formación probada, flecha. Además también incluiremos el video para un cambio automático de formación a partir de las condiciones del entorno, específicamente cuando el grupo de robots debe superar un pasillo.

jueves, 28 de febrero de 2008

Square formation video // Video de Formación en cuadrado

English

The robots maintaining a square formation while navigating in the environment. The robots are autonomously maintaining the formation.

Español

Uno de los videos que tomamos hoy con el sistema funcionando. Pueden ver que los robots mantienen una formación en cuadrado mientras se desplazan. Los robots mantienen la formación de manera completamente autónoma.


Se han probado otras formaciones, como fila, columna y flecha, todas con muy buenos resultados. Más adelante publicaremos más videos.